



- English – US
- English – India
- English - Malaysia
- English - Singapore
- 日本語 (Japanese)
- 简体中文 (Simplified Chinese)
- 繁體中文 (Traditional Chinese)
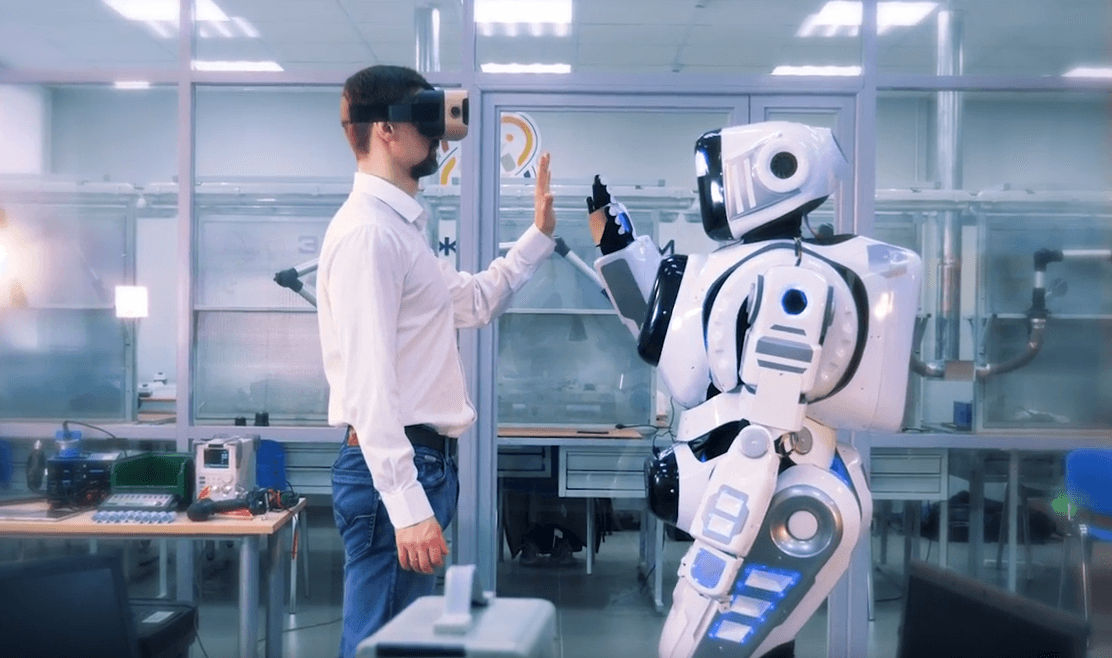
人形机器人 随着人工智能从云基础设施走进现实世界,人形机器人正在成为未来十年中最具变革性且对半导体需求最密集的平台之一。这些机器具有与人类相似尺度的外形,可自主移动,其内部融合了实时感知、自主决策和精确运动控制,其构造极为复杂,对未来世界的影响极其深远。人形机器人代表了机器人技术、AI 推理以及先进内存和存储技术的融合,标志着全球各行各业具身智能新时代的到来。
什么是人形机器人?
人形机器人是一种自主或半自主机器,其设计旨在模拟人类的物理形态和功能能力。其内部集成了 AI 推理、传感器阵列、执行器以及其他密集的半导体组件堆栈,能够实时感知周围环境、做出决策,并执行现实世界中的任务。与固定式工业机器人不同,人形机器人可以在动态变化的空间中导航、操纵物体,还能使用自然语言进行交互,从而能够在人类尺度的结构化和非结构化环境中执行任务。
人形机器人的意义远远超过了机器人研究领域本身。随着 AI 推理能力的成熟,以及半导体生态系统的规模扩张,人形机器人正从实验室演示模型转变为可投入生产的平台,用于物流、制造、医疗保健和服务业等行业。人形机器人大规模部署后,对于从各个方面支撑其运行的内存解决方案、存储设备和功率半导体技术产生了复合需求。
人形机器人是如何工作的?
人形机器人通过一种紧密集成的半导体架构运行,该架构融合了实时感知、计算和驱动功能。AI 推理片上系统 (SoC) 负责处理来自摄像头、激光雷达 (LiDAR) 以及触觉传感器的数据,随后构建出机器人所处环境的实时模型,同时内存和板载存储则负责保存机器人运行所需的 AI 模型、空间地图和固件。驱动电子设备(包括电机驱动器和功率半导体)将计算输出转换为数十个关节的精确物理运动,所有运动均由经过安全认证的控制器管理,以保护周围人员的安全。
推动人形机器人发展的关键技术有哪些?
1. 感知与 AI 处理
- AI 推理 SoC 可处理视觉、传感器和运动规划工作负载。
- 传感器融合技术将来自摄像头、激光雷达 (LiDAR)、惯性测量单元 (IMU) 和触觉传感器的数据相结合,最终形成对环境的统一理解。
2. 内存和存储
- 高带宽内存 (HBM) 和 LPDDR DRAM 可支持实时 AI 推理和传感器处理。
- NAND 闪存用于存储 AI 模型、固件、地图、日志和软件更新。
3. 运动、安全和连接
- 嵌入式控制器、电机驱动器和功率半导体将 AI 决策转化为物理运动。
- 无线网络技术支持连接、集群管理和空中升级。
人形机器人的发展历史是怎样的?
在不到 100 年的时间里,人形机器人技术从机械方式的演示逐步演变为 AI 驱动的平台,每一次重大飞跃都得益于半导体设计的进步。
- 20 世纪 60 年代-20 世纪 70 年代:早期的双足研究型机器人确立了基础的运动原则;计算和执行器技术严重限制了其能力。
- 20 世纪 80 年代-20 世纪 90 年代:本田的 P 系列机器人展示了动态行走和传感器集成,为现代类人机器人奠定了架构上的模板。
- 21 世纪 00 年代:先进步履式创新移动 (ASIMO) 及同类平台展示了爬楼梯、平衡恢复和基本的人机交互;推理能力仍主要依赖于有线连接或云端。
- 21 世纪 10 年代:先进的敏捷平台从各种机器人公司涌现;深度学习开始重塑机器人的感知和操作能力。
- 21 世纪 20 年代初期:AI 推理 SoC、紧凑型 HBM 以及氮化镓和碳化硅 (GaN/SiC) 功率电子器件实现融合,使得首批具备商业可行性的人形机器人平台能够进入工厂和物流行业开展试点。
如今,人形机器人继承了在自动驾驶汽车和 AI 数据中心中开创的半导体架构,将数据中心级的计算智能带入了具有人类体型的移动平台中。
人形机器人有哪些主要类型?
人形机器人的设计理念涵盖了广泛的范围,每种理念都针对不同的部署环境、任务配置和半导体配置进行了优化。其主要分类可根据自由度 (DOF)、自主等级和操作环境来划分。
1. 工业协作机器人(协作人形机器人)
工业协作机器人旨在与工厂、仓库和物流中心的人类员工一起工作。它们通常具有 30–50 个自由度,配备用于繁重操作任务的稳健型功率半导体系统,以及经过功能安全认证的微控制器单元 (MCU),可强制执行人员接近限制功能以确保安全。它们的半导体配置会优先考虑确定性实时控制、耐热性以及长周期可靠性。
2. 服务型和社交型人形机器人
服务型人形机器人主要在零售、酒店、医疗保健和家庭环境中使用。这类机器人依托嵌入式 AI 语言模型推理、视觉语言推理以及社交姿态生成技术,重点实现自然语言交互。其设计会优先考虑音频处理、摄像系统和端侧 AI计算,而非重型执行器功率电子设备。
3. 研发平台
研究型人形机器人拥有极高的灵活性和传感器密度,主要用于学术和应用型 AI 研究。这些系统集成了广泛的实验性感知硬件(事件相机、高密度触觉阵列和新型关节架构),同时搭配可重构计算平台。它们可作为测试平台,用来推进 AI 策略学习、灵巧操纵和全身控制技术。
4. 自主移动人形机器人
自主移动人形机器人专为完全非结构化环境而设计,例如户外物流、灾难响应,或者混合式工业-城市运营场景。它们需要要求严苛的半导体技术栈:高分辨率激光雷达、冗余的惯性测量单元 (IMU)、稳定可靠的定位系统,以及能够以其运行速度进行同步定位与地图构建 (SLAM) 的 AI SoC。
人形机器人是如何应用的?
人形机器人正在越来越多的行业中开展部署和评估。半导体能力,特别是内存带宽和 AI 推理吞吐量,决定了每个平台能够可靠执行的任务范围和规模。
- 制造业:在生产线上与人类工人一起进行装配、质量检验和物料搬运
- 仓储与物流:配送中心和订单履行设施内的拣选、包装、装载和卸载
- 医疗保健:规范化护理环境中的患者移动辅助、药物递送和临床支持
- 建筑:执行重复性或危险性任务,包括结构检查和现场物流
- 零售和酒店业:商业空间内的客户协助、货架补货和引导服务
- 国防与应急响应:在对人类而言的高危环境(包括灾难现场)中进行操作
- 混合型自主车队:作为统一具身人工智能生态系统的一部分,与仓库、港口和物流枢纽中的自动驾驶车辆进行协调
人形机器人的未来
人形机器人不再仅仅是研究实验室或科幻小说中的概念。随着技术的不断进步,人形机器人正在进入现实世界中的试点平台。市场预测表示未来几年人形机器人市场将出现强劲增长,多份行业报告预测,未来十年人形机器人市场将迅速扩张。
为了实现规模化应用,人形机器人需要能在本地处理海量数据,实时响应,并在动态环境中安全运行。每一个动作、交互和决策,都依赖于对传感器数据、AI 模型、空间地图、固件和系统更新的快速访问。这使得内存和存储对于人形机器人至关重要,可助力人形机器人感知周围环境、做出决策,以及在不完全依赖云计算的情况下完成任务。
随着人形机器人的能力越来越强,对半导体的需求可能会变得更加强烈。先进的内存有助于支持实时 AI 推理和传感器处理,而 NAND 闪存则可用于存储模型权重、固件、地图、日志和无线软件更新。
人形机器人可以帮助制造商和物流团队处理重复性高、体力消耗大或者人员紧缺的任务。还可以在有可能对工人的人身安全构成威胁的环境中执行任务,包括搬运重物、在密闭空间内操作,或者在高温环境和工业设备附近工作。人形机器人被设计为可以在为人类建造的空间中移动,因此无需对现有设施进行重大改造,即可依靠人形机器人完成这些任务。
人形机器人之所以需要实时数据处理,是因为它们需要在快速变化的环境中运行。它们必须解读传感器输入、识别物体、调整动作、避开障碍物,并对周围的人或设备做出反应。这些瞬时决策需要快速访问大量数据,低延迟内存和高速本地存储有助于为此提供支持。
人形机器人与传统工业机器人的区别在于,人形机器人是可移动、通用的,其设计用于在非结构化的真实人类环境中工作,而非执行固定的重复性任务。传统机器人针对单一、需要高速操作的功能进行了优化;人形机器人则利用 AI 推理和机器学习来动态适应多样且不可预测的任务环境。